Get in touch

1. Giriş: AC Asenkron Motor Beygir Gücünün Yapısızlaştırılması AC Asenkron Motor m'den biridir ...
DAHA FAZLA OKUYUN
Sektör Haberleri
2026-09-03
Bir Ar-Ge mühendisi bir keresinde bize, drone test tezgahında mükemmel performans gösteren fırçasız bir motorun robot kolunda birkaç dakika içinde durduğunu söylemişti. Sebebi güç eksikliği değildi. Bu, drone üreticisi tarafından kullanılan sürekli tork spesifikasyonu ile bir robot ekleminin talep ettiği düşük hızlı, yüksek tutma torku profili arasındaki uyumsuzluktu. Robotik için fırçasız bir motor, yer çekimine karşı konumunu korumalı, 20 RPM'de düzgün bir şekilde hareket etmeli ve sık sık başlatma-durdurma döngülerine termal hasar olmadan dayanmalıdır. Bu tamamen farklı bir spesifikasyon ortamıdır.
Tedarik mühendisleri sıklıkla aynı hatayı yaparlar: Bir katalogdaki en yüksek yüksüz devir/dakikaya göre bir motor seçerler, ardından gerçek bağlantı hızındaki sürekli torkun yetersiz kaldığını keşfederler. Sonuç, aylar süren bir yeniden tasarımdır.
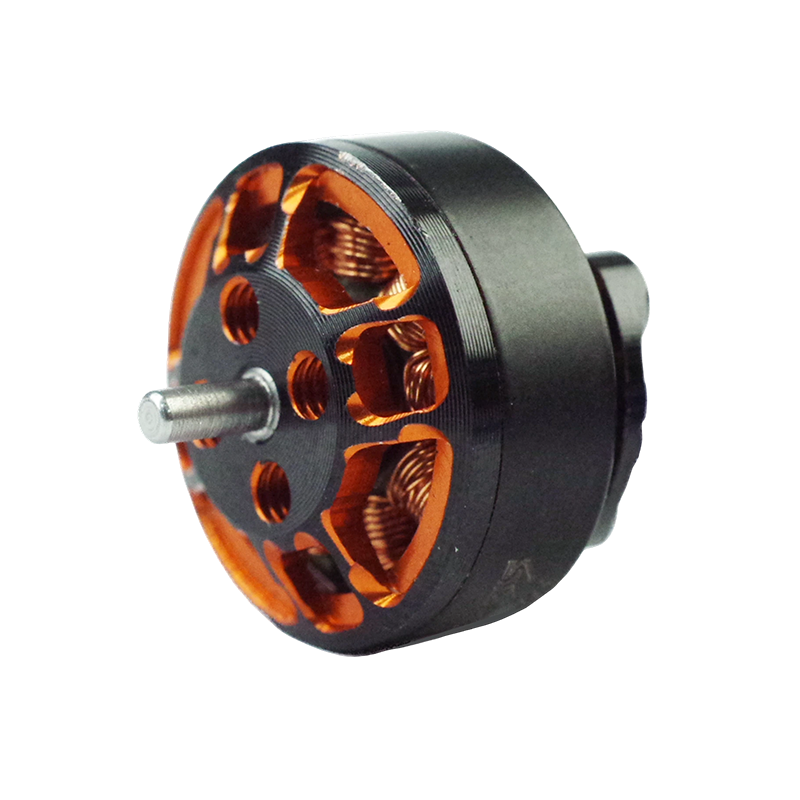
Robotik için fırçasız bir motor, en yüksek yüksüz RPM yerine yüksek tork yoğunluğu, düşük vuruntu torku ve kapalı döngü konum geri bildirimi için tasarlanmış üç fazlı senkron bir makinedir.
Tahrikli drone motorunu ortak aktüatörle karşılaştırdığınızda fark açıkça ortaya çıkıyor. Yüksek RPM'de itme-ağırlık için bir drone motoru seçilmiştir. Düşük hızda sürekli tork için bir robot eklem motoru seçilir; genellikle harmonik bir dişli kutusu, torku artırırken çıkış hızını 20-60 RPM'ye düşürür. Kritik parametreler tork yoğunluğu (motor kütlesinin kilogramı başına nm), vuruntu torku (düzensiz dönüşe neden olan manyetik tetik) ve sargı esnekliğidir.
Sargılara ve kodlayıcılara da uygulama düzeyinde karar verilir. 24 VDC bilek ekseni için çalışan bir motor, ağır bel ekseni için 310 VDC sargıya ihtiyaç duyabilir ve kodlayıcı tipinin kontrol cihazı girişine uygun olması gerekir. Bunlar katalog seçimleri değil; bunlar mühendislik seçimleridir.
Robot eklemleri için tepe ve sürekli tork arasındaki değer kaybı faktörü genellikle 2,5x ila 3x arasındadır. Her zaman zirve rakamını değil sürekli rakamı belirtin.
Düşük RPM'de sürekli tork, bir robotun bir yükü taşıyıp taşıyamayacağını belirler; veri sayfasındaki maksimum hız yoktur.
Kol sabitken bile yer çekimi her zaman motora etki eder. 2 kg'lık bir alet taşıyan bir bilek ekseninin, aleti sabit tutabilmesi için 50-100 RPM'de kabaca 0,5 ila 1,5 Nm sürekli torka ihtiyacı vardır. Bir dirsek ekseninin 3-8 nm'ye ihtiyacı vardır. Tam yük taşıyan bir omuz ekseninin 15-40 Nm'ye ihtiyacı olabilir. 6000 RPM'lik yüksüz hız burada önemli değildir çünkü eklem hiçbir zaman bu hızın yakınında çalışmaz.
Bağlantı motorunu boyutlandırırken 3 kat güvenlik marjı kullanın. Yalnızca gerekli torku tam olarak sağlayan bir motor, çalışmaya başladıktan sonraki ilk ay içinde aşırı ısınacaktır.
| Robot eklem tipi | Çıkışta gerekli sürekli tork | Tipik BLDC çerçevesi |
| Bilek ekseni | 0,5-1,5 Nm | 42mm |
| Dirsek ekseni | 3-8 Nm | 57-76mm |
| Omuz ekseni | 15-40 Nm | 80-100mm |
Ortak mimari, motor çerçevesini ve dişli kutusunu belirlemelidir, tersi değil.
Yüksek yüklü omuz bağlantıları, sıfır boşluk ve yüksek enerji yoğunluğu sunan harmonik dişli motorlardan yararlanır. Jiangsu Retek Motion Co., Ltd. (Retek Motion), ağır omuz ve bel eksenlerine uyan 200 Nm harmonik dişli motor sunmaktadır. İşbirlikçi kollar ve mobil manipülatörler üzerindeki orta yük taşıma kapasitesi, 60 Nm dişli motorlarla iyi çalışır. Kompakt, omuza monte tıbbi robotlar için, dişli başlıklı 42mm'lik dıştan koşucu fırçasız motor, küçük bir alanda güç yoğunluğu sağlar.
 Ağır Hizmet Robot Bağlantıları için 200 Nm Harmonik Dişli Motor Bu motor, sıfır boşlukla 200 Nm tork sağlıyor ve bu da onu hassas ve tekrarlanabilir konumlandırma gerektiren robotlardaki ağır omuz ve bel eksenleri için uygun hale getiriyor. Ürünü Görüntüle →
 İşbirlikçi Robotlar ve Manipülatörler için 60 Nm Dişli Motor 60 Nm nominal torka sahip bu dişli motor, orta yük kapasiteli işbirlikçi kollara ve mobil manipülatörlere uyar ve çeşitli robotik görevler için güvenilir performans sağlar. Ürünü Görüntüle →
 Tıbbi Robotik için Dişli Kafalı 42mm Outrunner Fırçasız Motor Bu kompakt 42 mm'lik, dişli başlıklı fırçasız motor, omuza monteli tıbbi robotik uygulamaları için ideal olan yüksek tork ve hassas kontrol sunar. Ürünü Görüntüle →
Harmonik dişli kutuları tekrarlanabilir konumlandırma için gerekli olan sıfır boşluk sunar. Planet dişli kutuları daha ucuzdur ve darbe yüklerini daha iyi tolere eder, dolayısıyla kaldırımlara ve rampalara çarpan mobil robot tekerleklerine uygundur. Motor çerçevesi vites kutusu seçimini takip eder, tersi değil.
Bir robot bağlantısı için herhangi bir aday motoru değerlendirirken bu kontrol listesini kullanın:
Daha büyük bir çerçeve her zaman orantılı olarak daha fazla kullanılabilir tork üretmez çünkü sarım doldurma faktörü ve ısı dağıtımı çap ve eksenel uzunluğa göre değişir.
Retek Motion'ın fırçasız DC hattı 28 mm'den 130mm'ye kadar uzanır. 24 VDC serisindeki temsili sürekli tork değerleri yaklaşık olarak 42 mm motor için 0,4 Nm, 57mm için 0,8 Nm, 76 mm için 1,6 Nm, 80mm için 2,2 Nm, 100 mm için 3,5 Nm ve 130 mm için 6,5 Nm'dir. İlerleme, rotor çapıyla kübik ilişkiye daha yakındır, bu nedenle çerçeve boyutu seçimi öncelikle bir termal tasarım problemidir.
Omuz ekseninde 100 mm BLDC artı 200 Nm harmonik dişli kutusu çoğu endüstriyel yükü karşılar. Bunun altında, 80 mm ve daha küçük çerçeveler bilek ve alet merkez noktası hareketlerini yönetir.
Çoğu robot eklemi özel bir motor projesi gerektirdiğinden mühendislik esnekliği ve dikey üretim entegrasyonu kataloğun genişliğinden daha önemlidir.
Retek Motion, 2018'den beri kendi bünyesinde fırçasız DC motorlar tasarlıyor ve üretiyor. Şirket ayrıca tek çatı altında CNC ile işlenmiş dişli kutusu muhafazaları, döküm bileşenleri ve kablo tesisatları da üretiyor. Bu kombinasyon, bir robot üreticisinin birden fazla tedarikçiyi koordine etmeden sarma, kodlayıcı ve konnektör konfigürasyonlarını yinelemesine olanak tanır.
Belirli kullanım durumları için Retek'in düşük dişli fırçasız motorlar çıkıştaki konum dalgalanmasını azaltırken yüksek torklu fırçasız DC motorlar Yükler dinamik olduğunda gereken marjı sağlar.
Robot motoru şaft üzerinde bir sistemdir: sargılar, kodlayıcı, fren, dişli kutusu ve kablo demetinin tümü tek bir tork-hız profiline göre hizalanmalıdır.
Motor spesifikasyonunuzu, veri sayfasındaki yüksüz hız ile değil, bağlantı hızındaki sürekli torkla başlatın.
Düşük hızda sürekli tork, düşük vuruntu ve geri besleme uyumluluğu için bir robotik fırçasız motor belirtilirken, normal bir BLDC motor genellikle en yüksek hız ve yüksek çıkış gücü için derecelendirilir.
Yük kütlesini moment kolunun uzunluğuyla çarpın, yansıtılan atalet ve dişli kutusu kayıplarını ekleyin, ardından en az 3x güvenlik faktörünü uygulayın.
Harmonik dişli kutuları hassas kol eklemleri için sıfır boşluk ve yüksek redüksiyon sağlar; Planet dişli kutuları, mobil tahrik tekerlekleri için şok yüklerini daha iyi idare eder.
Evet. Entegre kontrolör ve özel sarma seçenekleri standarttır ve dikey olarak entegre edilmiş bir tedarikçi aynı zamanda dişli kutusu mahfazasını ve kablo demetini de üretebilir.
1. Giriş: AC Asenkron Motor Beygir Gücünün Yapısızlaştırılması AC Asenkron Motor m'den biridir ...
DAHA FAZLA OKUYUN1. Giriş Modern endüstriyel otomasyon, veri merkezi inşaatı, tüketici elektroniği yükseltme alanlarında...
DAHA FAZLA OKUYUNKademeli motorlar, modern hareket kontrolünün temel taşını temsil eder ve hassas konumlandırma ve yeniden...
DAHA FAZLA OKUYUNEndüstriyel motor dünyası, acımasızlığın etkisiyle önemli bir dönüşüm geçiriyor ...
DAHA FAZLA OKUYUNİlgili Ürünler
Bina 10, No.199, Jinfeng Yolu, Suzhou Yüksek Teknoloji, Jiangsu Eyaleti, Çin
+86-130 1379 7383
+86-512 6876 9967
sean@retekmotion.com
rsgrivic@126.com
 WhatsApp
Telif hakkı © Suzhou Retek Elektrik Teknolojisi Co., Ltd. Tüm Hakları Saklıdır. Custom OEM Industrial Multi Rotor Drone Motors Manufacturers